欢迎来到聚诚精密官网,报价热线请致电我们:153-6148-9814

浏览数量: 0 作者: 本站编辑 发布时间: 2026-09-07 来源: 本站
仿生人手板和机器人手板虽然都服务于“仿人”或“类人”的产品目标,但两者的设计逻辑、结构体系和材料选型存在本质区别。仿生人手板需要模拟人体组织的力学特性——既有刚性骨骼又有柔性肌肉和皮肤,强调软硬界面的平滑过渡;而机器人手板侧重结构强度和耐久性,以均质刚性材料为主。本文从功能定位、骨骼结构、关节设计、材料选型四个维度解析两者的根本差异,为手板选型和制造提供参考。
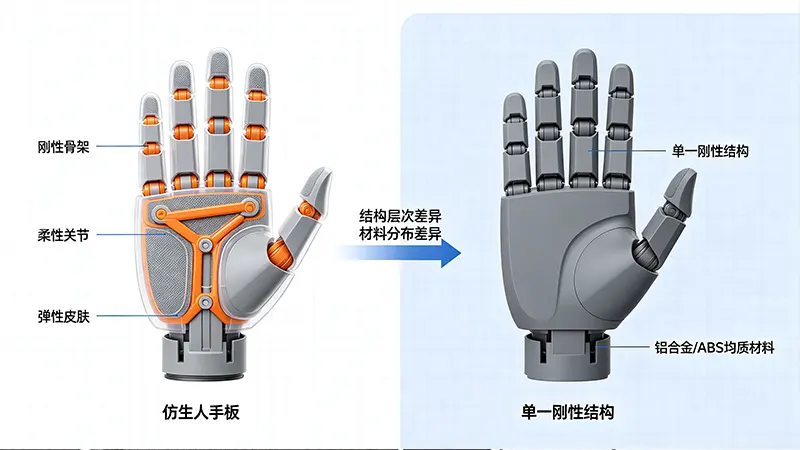
图1:仿生人手板采用刚性骨架-柔性关节-弹性皮肤三层结构,与机器人手板的均质刚性结构形成鲜明对比。
仿生人手板和机器人手板虽然在外观上可能相似,但两者的核心功能诉求截然不同,这决定了结构设计的根本差异:
仿生人手板的底层逻辑: 需要模拟人体组织的力学特性——刚性骨骼提供支撑,柔性肌肉提供动力传递,弹性皮肤提供触感和保护。结构上强调“软硬结合”,要求不同刚度的材料在同一部件内平滑过渡,以实现类人的运动方式和触感反馈。典型应用包括医疗康复机器人、仿生义肢、人形服务机器人等。
机器人手板的底层逻辑: 以功能实现和耐久性为核心目标,结构上以刚性材料为主,追求高强度、高刚度和长期稳定性。运动通过精密机械关节(轴承、齿轮、伺服电机)实现,不要求模拟生物组织的力学特性。典型应用包括工业机械臂、AGV、特种作业机器人。
这种定位差异直接影响了手板的结构布局——仿生人手板需要在一个部件内实现“刚-柔-弹”的梯度分布,而机器人手板则采用模块化的刚性部件组装。
虽然两者都包含“骨架”概念,但设计逻辑完全不同:
仿生人手板的骨架: 采用仿生学设计,参照人体骨骼结构进行分节设计。手板骨架通常采用PEEK、钛合金或高强度铝合金制成,但在关节处需要为柔性材料预留连接界面,且需考虑骨骼与肌肉/皮肤的界面结合强度。例如仿生手指手板,骨架分三节(指节),各节之间用柔性铰链连接,骨架表面需设计微孔或凹槽以增强与硅胶皮肤的粘接力。
机器人手板的骨架: 以承力刚性和轻量化为首要目标,通常采用整体式框架结构(如机器人手臂的一体式铝合金连杆)。结构上以受力分析驱动,在应力集中区域加强,在非承载区域减重。关节位置预埋轴承座和电机安装接口。
关节是实现运动的枢纽,两者在关节结构上的差异最为鲜明:
仿生人手板的关节: 模拟人体关节(如手指的指间关节、腕关节),需要实现转动和摆动复合运动。手板关节通常采用柔性铰链或弹性体连接件,配合肌腱式驱动方式(通过绳索或弹性元件传递动力)。柔性铰链部位需进行疲劳寿命验证——硅胶或TPU材料在反复弯折后的性能变化是评估重点。手板需验证在固定幅度和频率下的耐久性(例如10万次弯折循环)。
机器人手板的关节: 以旋转运动为主,使用精密轴承、减速器(如谐波减速器)和伺服电机驱动。关节结构以金属加工件(轴、轴承座、法兰)为主,强调同轴度和传动精度(同轴度≤0.01mm)。手板阶段需验证关节的背隙和刚度,通过扭矩测试确认传动效率是否达标(例如额定负载下背隙<1弧分)。
仿生人手板的外壳: 外壳即“皮肤”,由柔性材料构成(硅胶、TPE、PU),覆盖骨架和关节,提供类人的触感和视觉质感。硅胶皮肤需模拟人体皮肤的弹性模量(约0.1-1MPa)和回弹特性。手板制作中,外壳需要与刚性骨架形成牢固的界面结合——通过在骨架表面设计微孔或化学处理(等离子活化)增强粘接力,同时在柔性外壳内预埋传感器(压力、温度、触觉)的安装位置,这些信号采集点需与骨架的线路通道精确对应。外壳与骨架之间往往留有空腔以容纳电子元件,同时对空腔部位的防水防尘结构进行验证。
机器人手板的外壳: 以保护内部元件和提供美观外观为主要功能,优先采用ABS、PC等工程塑料,强调抗冲击性、尺寸稳定性和表面质感。通常不涉及柔性材料与刚性骨架的结合问题,与骨架之间通过螺丝或卡扣固定,连接强度≥50MPa。
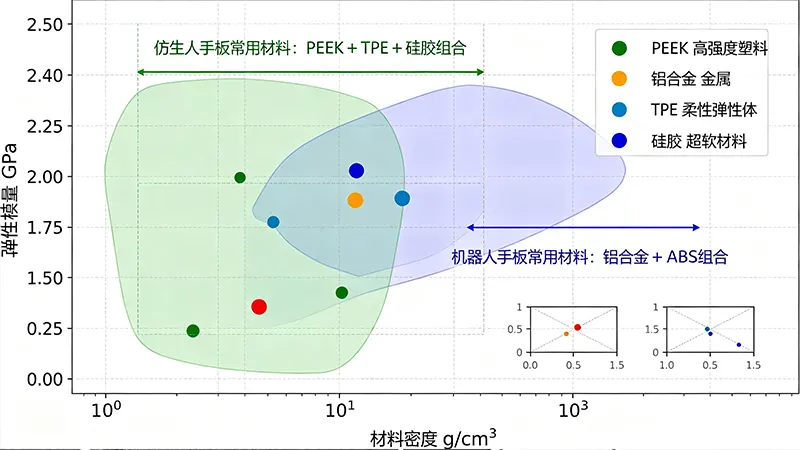
图2:仿生人手板材料覆盖从刚性PEEK到超软硅胶的完整弹性模量范围,而机器人手板集中在刚性材料区域。
两者在材料选择上的差异本质上是“生物逻辑”与“工程逻辑”的区别:
| 材料类别 | 仿生人手板 | 机器人手板 |
|---|---|---|
| 骨架材料 | PEEK、钛合金(生物相容性优先) | 7075铝合金、Q235钢(强度优先) |
| 关节/运动件 | 柔性铰链(TPU、硅胶)、POM(耐磨) | 轴承钢、POM、PEEK(耐磨优先) |
| 外壳/皮肤 | 硅胶、TPE、PU(弹性模量0.1-5MPa) | ABS、PC(刚性,弹性模量>2000MPa) |
| 连接界面 | 软硬过渡层(渐变性材料、粘接剂) | 螺丝、卡扣、焊接 |
| 功能附加 | 传感器嵌件、导线通道、空腔结构 | 轻量化减重孔、加强筋 |
仿生人手板的核心选型逻辑是“在一个部件内实现弹性模量的梯度分布”——从刚性骨架(E≈3-20GPa)到柔性关节(E≈5-50MPa)再到弹性皮肤(E≈0.1-5MPa),需要在有限空间内实现多个弹性模量等级的材料集成。而机器人手板核心选型逻辑是“各部分独立选型、模块化组合”,每个部件按单一性能指标选择材料,不需要考虑模量渐变的界面问题。如果手板包含多种材料的粘接或共硫化成型,可参考嵌件成型与包胶手板指南了解异种材料界面的处理工艺。
由于结构和材料的本质差异,两种手板的加工工艺路径也截然不同:
仿生人手板的工艺路线: 刚性骨架采用CNC加工(PEEK、钛合金),柔性关节采用真空复模(TPU/硅胶)或3D打印(柔性材料),外壳/皮肤采用真空复模或手工浇注成型。多材料部件需通过二次加工或粘接完成整合。工艺难点在于软硬界面的结合强度控制,以及柔性材料与刚性骨架装配时的尺寸协调(软硬材料收缩率差异通常在0.5%-3%之间,需在模具设计中预留补偿量)。
机器人手板的工艺路线: 以CNC加工为主(金属结构件),ABS/PC外壳可采用CNC或真空复模,传动件采用CNC或精密注塑模拟。工艺路线相对标准,各部件独立加工后组装,不涉及异种材料界面问题。
更详细的柔性材料加工参数可参考硅胶手板制作指南了解真空复模的具体操作要点。
两者的手板验证测试项目也因功能定位不同而各有侧重:
仿生人手板的核心验证项目:
柔性铰链疲劳寿命测试(模拟10万次以上弯折循环)
软硬界面结合强度测试(剥离强度≥3N/mm)
硅胶皮肤的生物相容性测试(细胞毒性、致敏性)
传感器信号在柔性结构中的传输稳定性
防水防尘密封性(需与柔性皮肤协调)
机器人手板的核心验证项目:
整机结构刚度测试(负载下的变形量)
关节重复定位精度测试(±0.01mm级)
极限负载下的结构强度验证
长期运行耐久性和可靠性
两者在验证周期和成本上也有显著差异——仿生人手板的柔性部件验证往往更耗时,因为柔性材料的疲劳表现难以通过仿真完全预测,更多依赖实物测试。更多测试方法可参考手板功能测试方法指南。
解答:不能。轴承方案只能实现单一旋转运动,而人体关节需要复合运动(转动+摆动+滑动)。替代方案应选用柔性铰链或弹性体连接件,虽然承载能力低于轴承,但能实现多自由度运动。
解答:手板阶段常用真空复模,将液态硅胶注入模具中真空脱泡后固化。小批量原型可选用硬度Shore A 20-50的硅胶。需在骨架表面提前涂覆粘接剂,确保皮肤与骨架结合牢固。复杂纹理皮肤可选用3D打印模具后复模,或直接使用高精度SLA 3D打印硅胶替代材料。
解答:PEEK的弹性模量(3.6GPa)比铝合金(70GPa)更接近人骨(约10-20GPa),且PEEK在X光下透射性好(便于医疗影像评估),生物相容性优于铝合金。铝合金虽成本低、强度足够,但在仿生学匹配度上不如PEEK。
解答:不能直接改造。两者在结构设计、材料选型和加工工艺上存在本质差异。机器人手板的刚性结构和加工方式无法承载柔性皮肤和软硬结合的要求,需要重新设计结构并选择适合软硬复合加工的工艺路径。
解答:需在骨架表面设计微孔或凹槽结构(深度0.2-0.5mm),增加机械互锁;在柔性材料浇注前涂覆粘接剂(如硅烷偶联剂);控制骨架与柔性材料的硬度差(建议弹性模量差不超过两个数量级)。手板完成后需进行剥离强度测试验证界面可靠性。
仿生人手板和机器人手板的本质区别源于底层设计逻辑的差异——仿生人手板追求“模拟人体组织”,需要在一个部件内实现刚性骨架-柔性关节-弹性皮肤的梯度结构;机器人手板追求“功能实现与耐久性”,以均质刚性材料为主,模块化组合。这种差异体现在结构布局(刚柔复合vs均质刚性)、关节设计(柔性铰链vs旋转轴承)、材料选型(弹性模量梯度分布vs单一刚性选择)、加工工艺(多材料整合vs独立加工)和验证测试(疲劳与界面vs刚度与精度)等各个环节。准确理解这些差异,有助于在产品定义阶段明确技术路径,避免混淆两者导致的设计和制造资源错配。
